Actuator Saturation and Unknown Nonlinear Disturbance
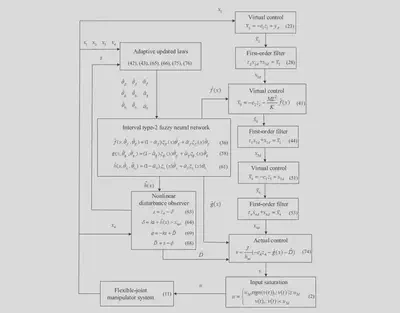
We address the actuator saturation and unknown nonlinear disturbance in flexible-joint manipulator.
Please find the detail from Observer-based dynamic surface control for flexible-joint manipulator system with input saturation and unknown disturbance using type-2 fuzzy neural network