Dynamics and Kinematics Modeling
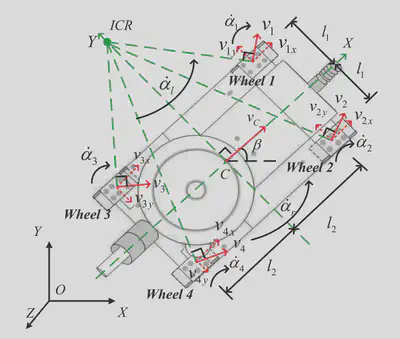
We built the dynamics and kinematics modeling for wheeled mobile robot.
Please find the detail from Modeling and Trajectory Tracking Control for Magnetic Wheeled Mobile Robots Based on Improved Dual-Heuristic Dynamic Programming