Mismatched Uncertainties in Dynamic Model
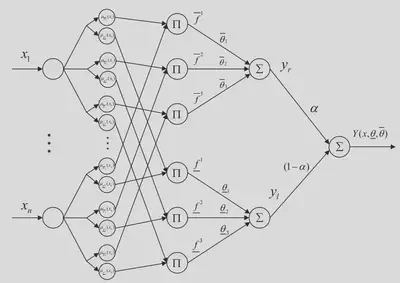
We design an adaptive type-2 fuzzy neural network approximator for mismatched uncertainties in joint manipulator.
Please find the detail from Adaptive backstepping control for flexible-joint manipulator using interval type-2 fuzzy neural network approximator