Double Closed-Loop General Type-2 Fuzzy Sliding Model Control
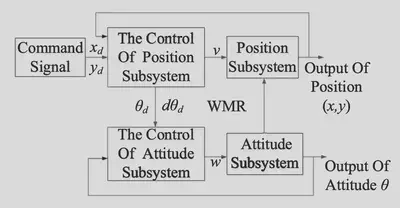
We design a double closed-loop general Type-2 fuzzy sliding model control for wheeled mobile robots.
Please find the detail from Double Closed-Loop General Type-2 Fuzzy Sliding Model Control for Trajectory Tracking of Wheeled Mobile Robots